Apple的人形机器人HALO在真实环境里表现出了91%的成功率。国内的许多家企业也在同时加速推动机器人的入职上岗工作。业界普遍押注具身智能的“GPT时刻”会在2027年下半年到来。技术的突破工作与商业化的落地工作, 这两件事情正在展开一场赛跑。
苹果HALO跑通真实环境
根据论文所披露的相关内容, 来自于苹果的研究团队, 他们在6个未预先建图的, 也就是没有提前建立地图的那种真实环境中, 完成了360次单项任务的测试, 而这次测试的平均成功率达到了91%, 并且这种测试结果覆盖了很多多种不是预先设定好的场景。
这家不具备实体操作能力的企业, 这是第一次比较系统性地介入到机器人自主控制的这个领域里头去, 而且它和那些专门做模型厂家的关系是那种正面的竞争关系, 所以业界这块的人群开始重新去评估一下具身基础模型的壁垒价值到底是多少了。
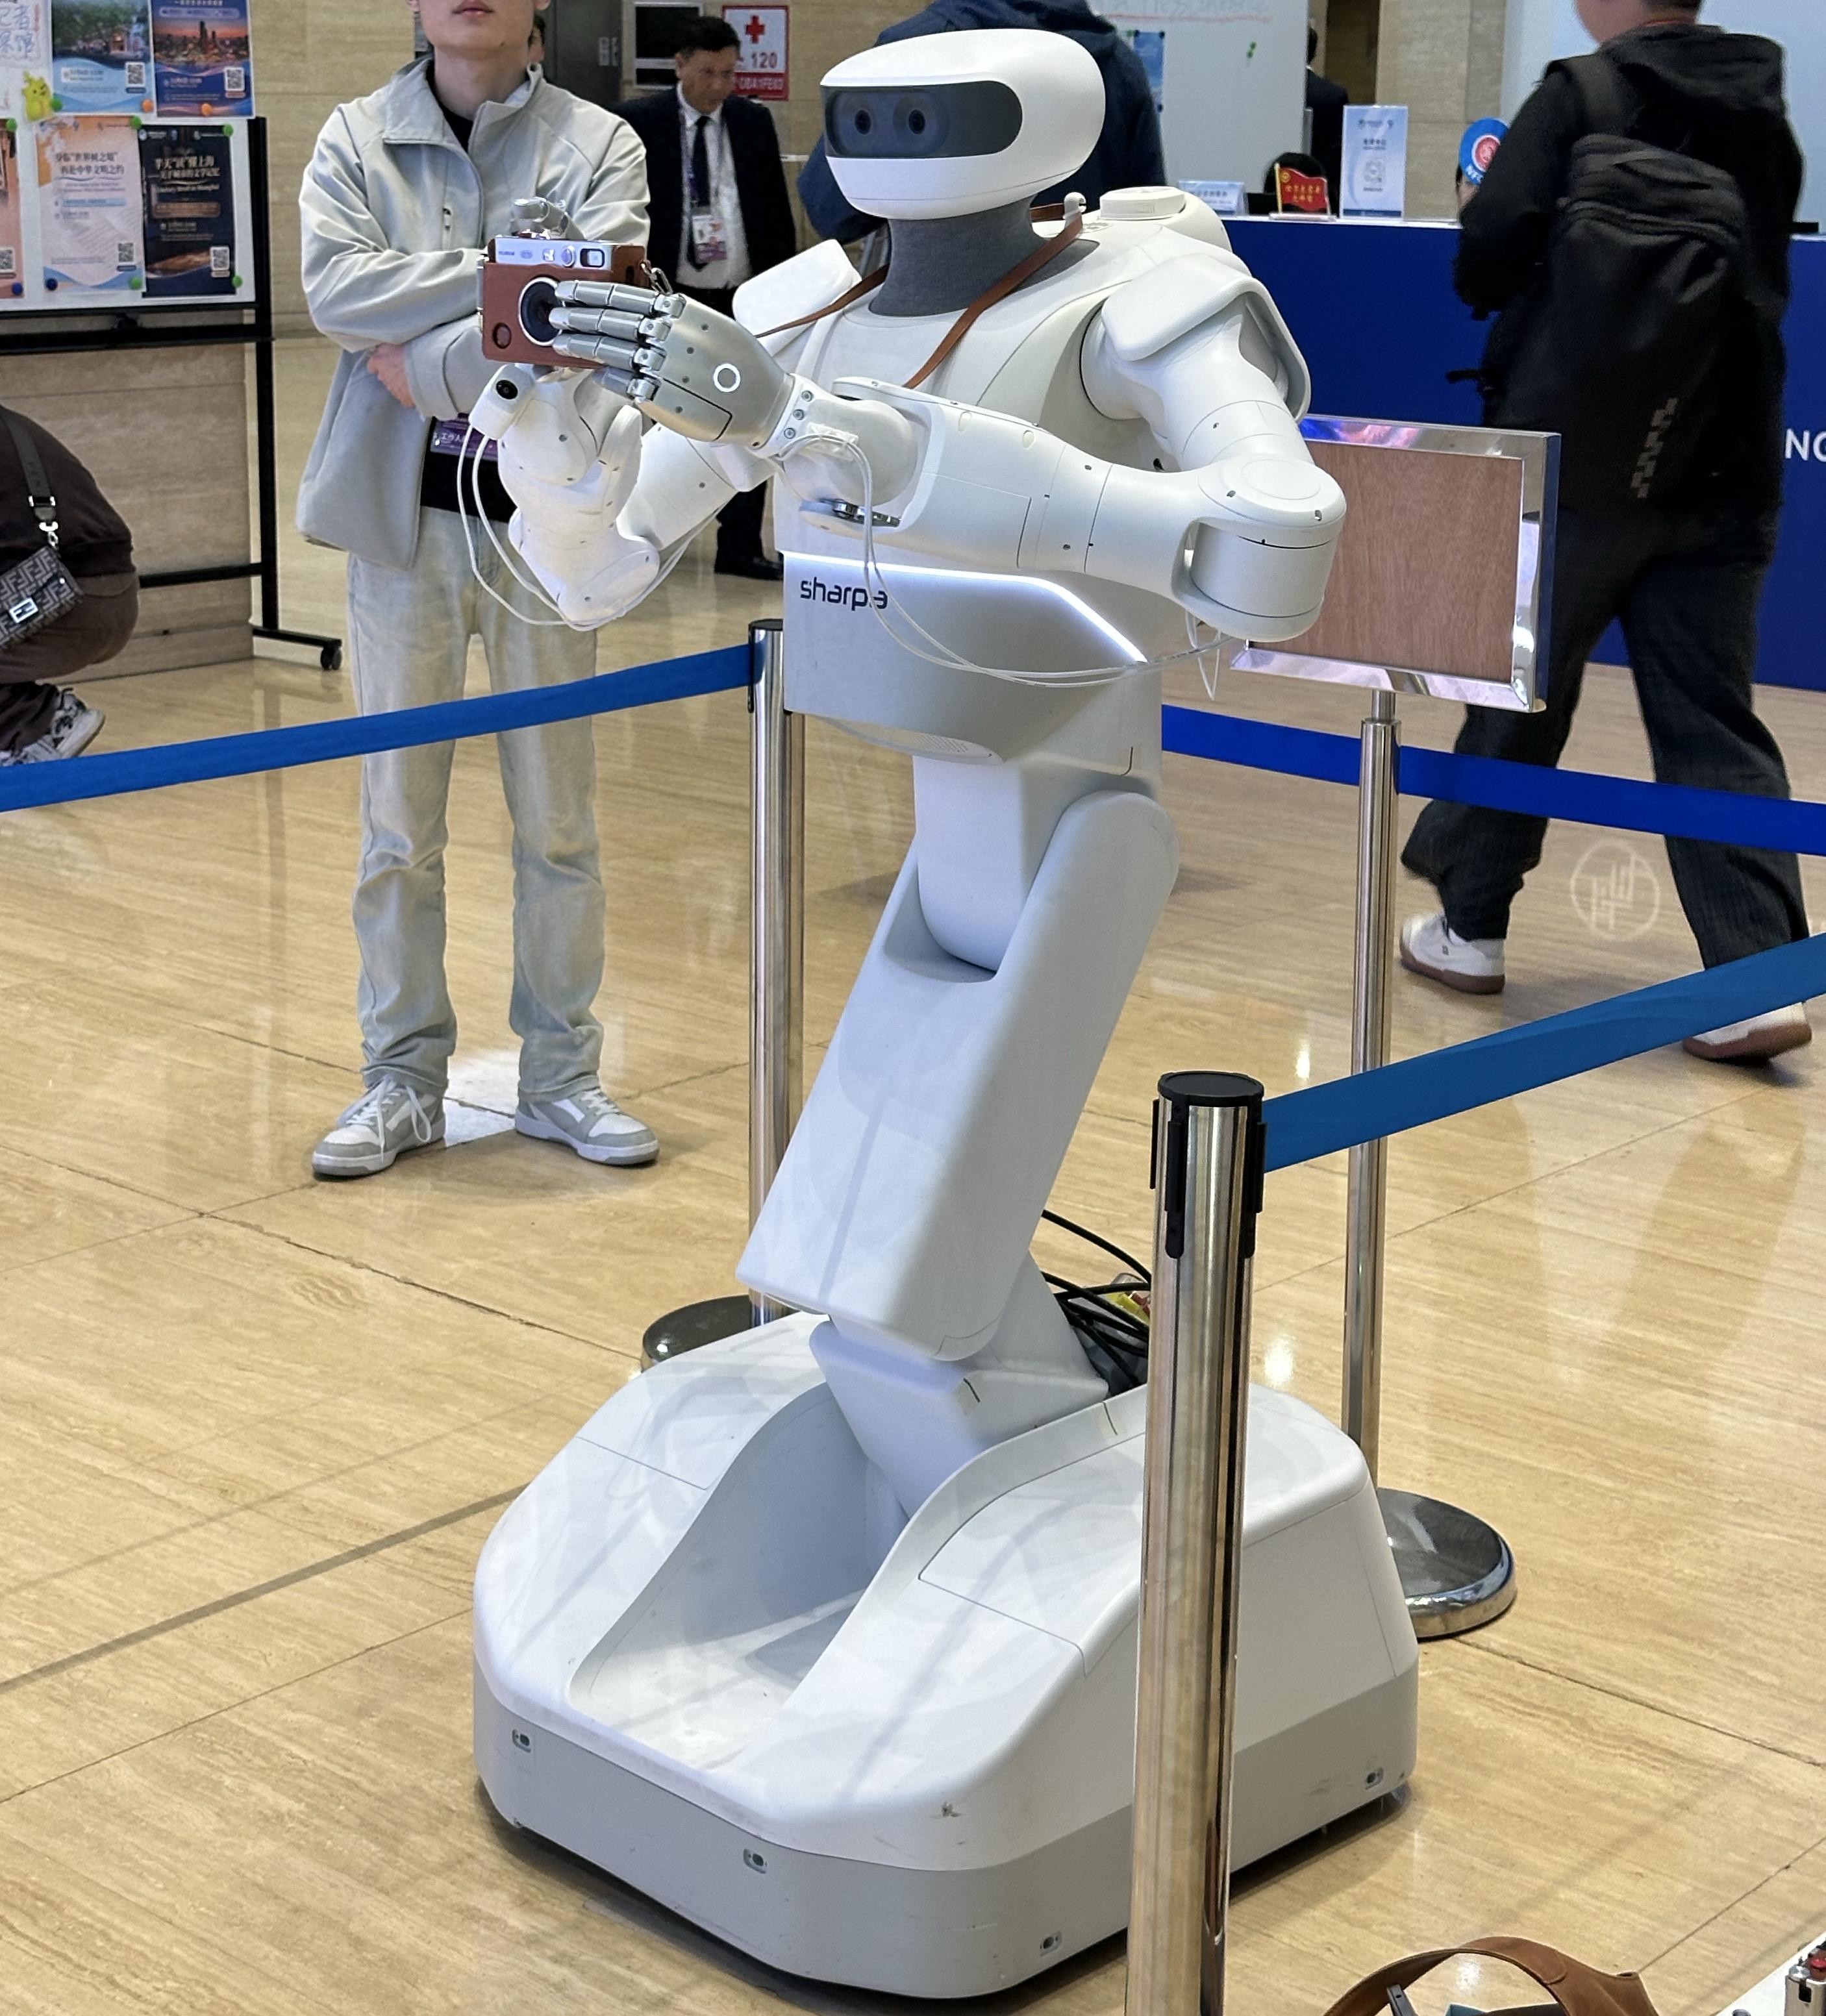

特斯拉建设机器人学院
特斯拉正在建设人形机器人学院, 打算先用人类拥有的数据来完成基础训练这一步骤, 接着会让机器人在仿真环境还有实际的真实环境中去反复地进行练习, 最后可以通过执行各种任务的方式不断地积累数据, 从而进行迭代操作。

在进博会上, 特斯拉的展台向公众展示了人形机器人参与流水线分拣、组装电池的场景。工作人员称训练流程已从纯仿真转向虚实结合。
国内企业门店级部署提速

蚂蚁灵波科技公司里面使用了LingBot2.0这个具身原生的通用机器人大脑, 基本上不需要改变门店的布局就可以把机器人布置好并且开始使用, 目前在部分场景里已经达到了规模化的验证效果。
上海眸深智能的CEO穆泽林表示, 机器人大规模上岗的情况目前还是很少, 大多数时候它们处于试岗阶段。浙江创新中心那边则展示了人形机器人拆垛、分拣、搬运以及装配全流程方面的能力。
业界押注2027年下半年
很多熟悉这一行的人觉得, 具身智能会迎来像GPT发布那样关键的节点, 而且时间点落在了2027年的下半年。星海图的CEO高继扬觉得, GPT-6对具身基础模型的冲击其实并不大。他指出, 设备端的推理延时问题, 依然是必须面对的一个硬性约束条件。
王潜做出了判断, 他认为语言模型和物理模型实现融合的这个方向, 是行业普遍期待的事情, 所谓的“GPT时刻”很可能在接下来的一两年的时间之内就会到来, 他明确指出, 核心的重点在于高等级的智能, 而不仅仅是单纯的控制运动这个方面。
速度与精度仍是瓶颈
眸深智能的负责人陈涛介绍, 有一些任务, 如果用原生大脑来处理的话, 只需要一两分钟就能完成, 但是接入了GPT-6之后, 就需要花费三十分钟甚至是一小时的时间, 这种直接导致的速度差距, 对产线的节拍形成了制约。

宇树科技, 并且其创始人王兴兴也作出了明确说明, 顶尖级别的多模态模型, 在处理操控大物体并实现抓取的这一动作时, 其所达成率的数值已经是非常接近百分之百的了, 然而问题在于输入端与输出端所出现的对齐现象方面, 也就是在所谓的“最后几毫米”这个具体的微小空间区间内, 仍然是存在着非常大的误差性偏差的。
规模化落地需算经济账
国家人形机器人创新中心的那个首席科学家江磊, 他把现在的这个状况比作用锤子去敲打钉子, 结果还没有把它给彻底敲穿透。所以说那个场景的这个提供方呢, 得要好好去匹配上目前实际能达到的那个技术水平才行。千万不要去随便就去切入那些依然还需要继续死磕个一两年这么久的攻关任务的。
高通的孟樸进行了强调, 他说机器人需要去做的事情是多方面的, 比如在那些复杂的环境里还要保持动态的状态, 同时要进行持续性的感知动作, 并且还要做到实时作出决策, 但是另一方面也受到了功耗和成本方面的限制, 所以要把模型进行压缩以及在算力方面进行优化, 这个环节被认为是要实现大规模规模化的时候, 必须先去解决的一个前提性的关键问题。
你觉得那个叫GPT时刻的现象, 在2027年关于具身智能这个领域, 会按照计划发生? 还是会遇到端侧算力瓶颈这样的困难, 从而导致被进一步推迟。请在评论区里把你自己的判断写下来, 如果你认为你的想法内容很丰富, 很有价值, 就把这个帖子点赞并转发出去。